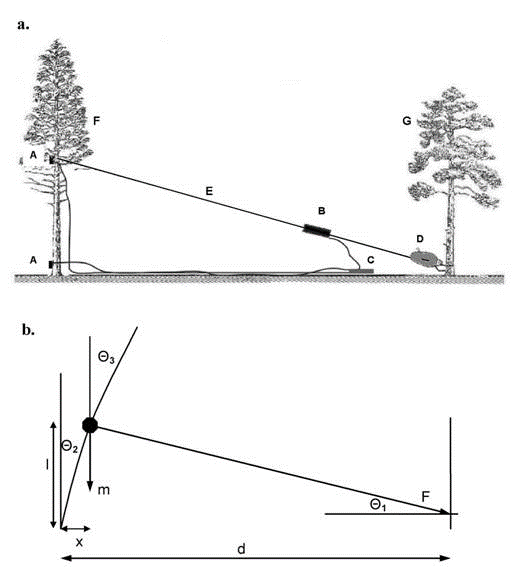
Figure 1: (a) Typical tree-pulling method (A) inclinometers fixed at tree base and one-half tree height; (B) load cell; (C) datalogger; (D) powered winch attached by nylon sling to the anchor tree; (E) winch cable between the winch and a nylon sling on the pull (F) pull-tree; (G) anchor tree. (b) Measurements used in the calculation of critical turning moment: m, tree mass; F, force applied by the winch; d, distance between the anchor and pull-trees; x, horizontal displacement of the pull tree; l, the height of the centre of mass at time of maximum load; θ1, angle of the winch cable relative to horizontal θ2, angle of the tree base at time of maximum load; θ3, angle of the tree above the attachment point at time of maximum load. From Nicoll et al. (2006).
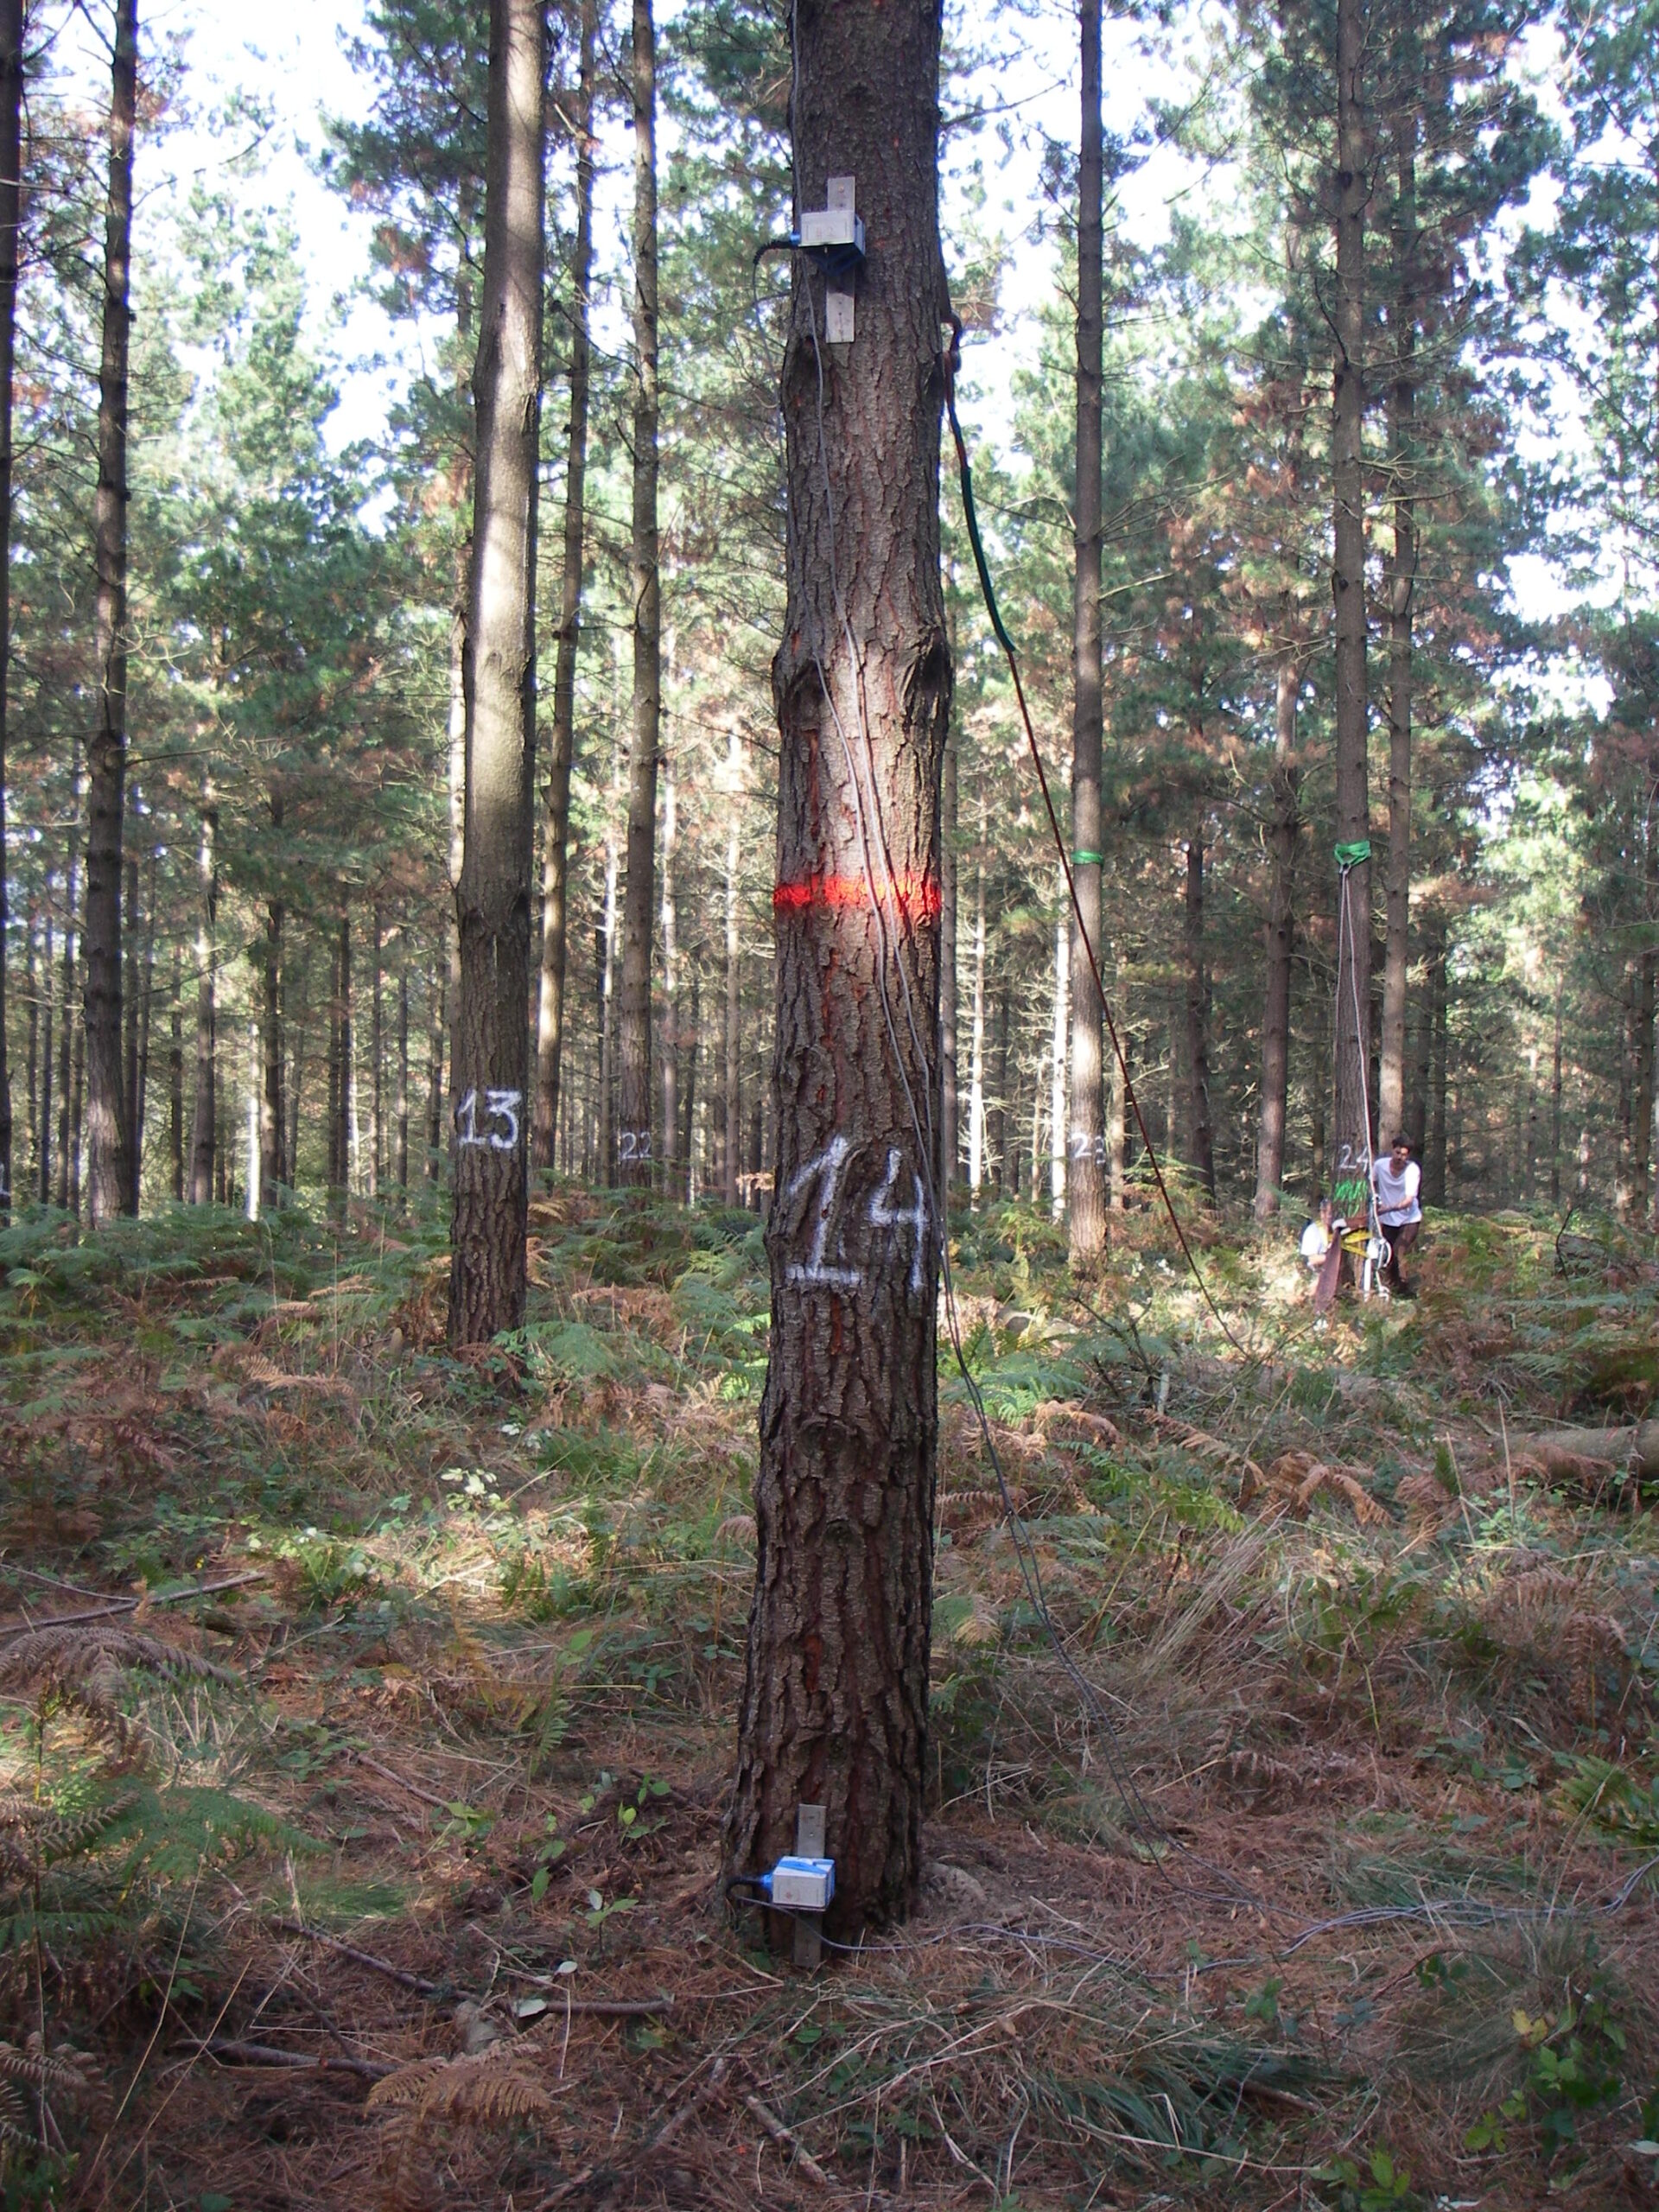
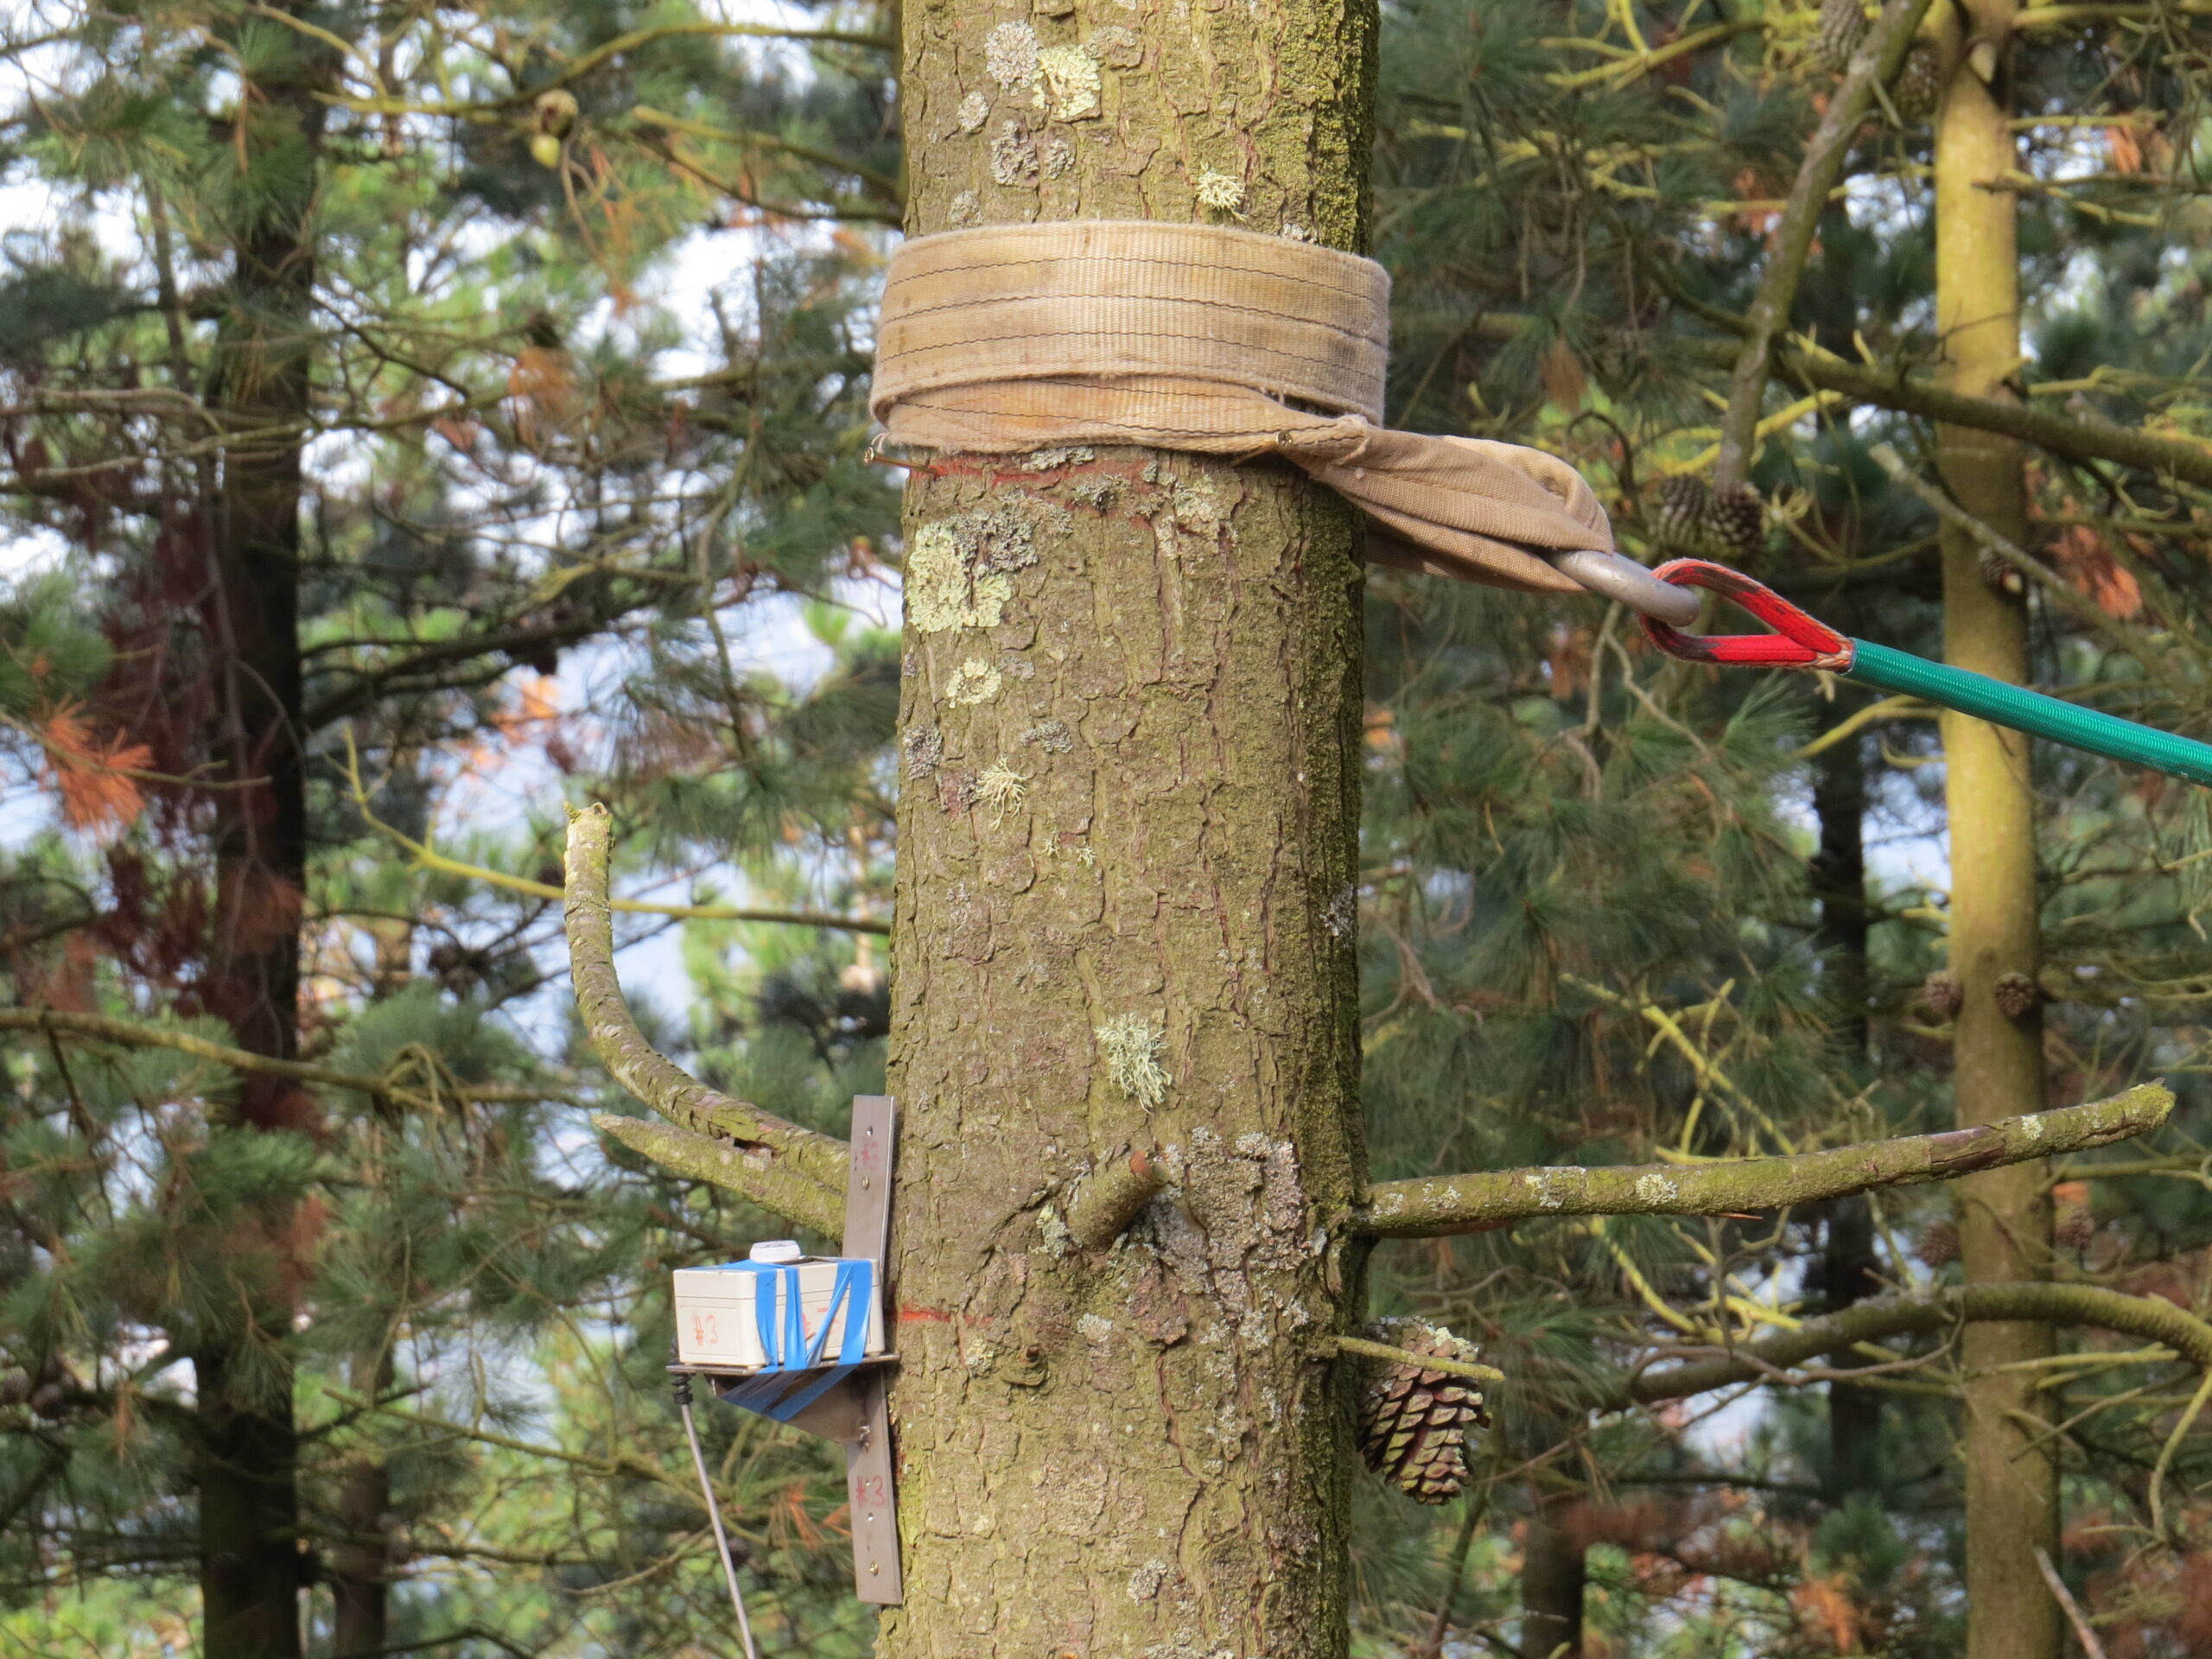
Figure 2: Tree-pulling of Radiata pine (Pinus radiata) in the Spanish Basque Country. Note the inclinometers attached to the trunk (on the side away from pulling to avoid damage when the tree falls).
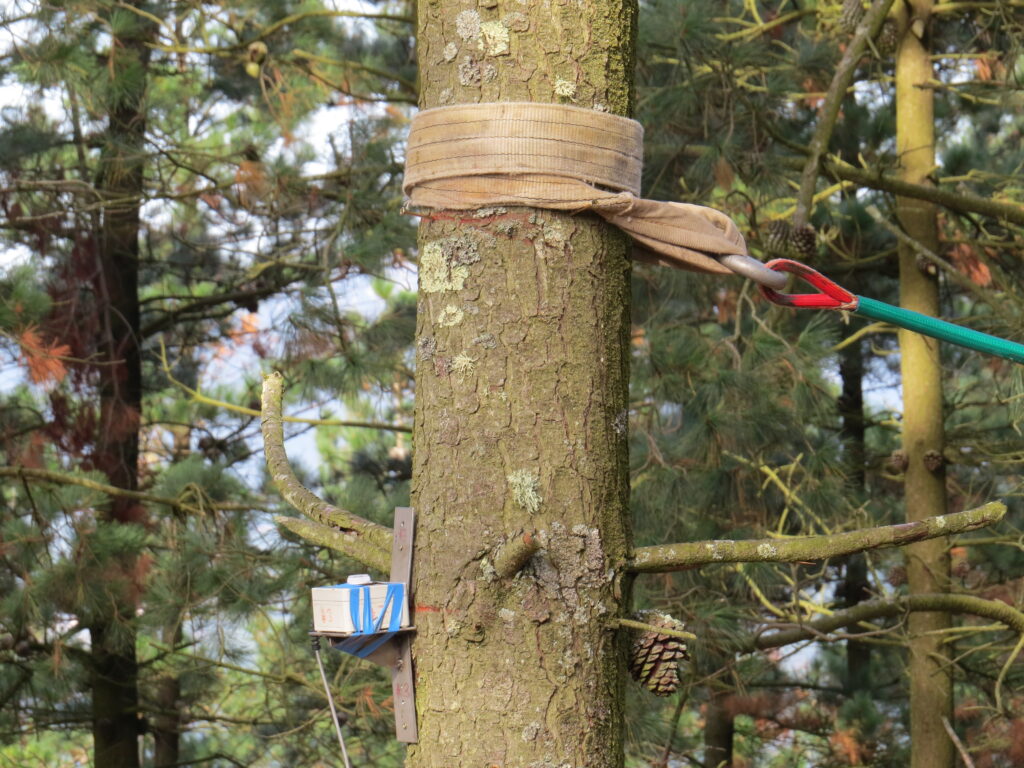
Figure 3: Attachment of the pulling cable to the subject tree with a nylon sling. An inclinometer can be seen just below the pulling point.
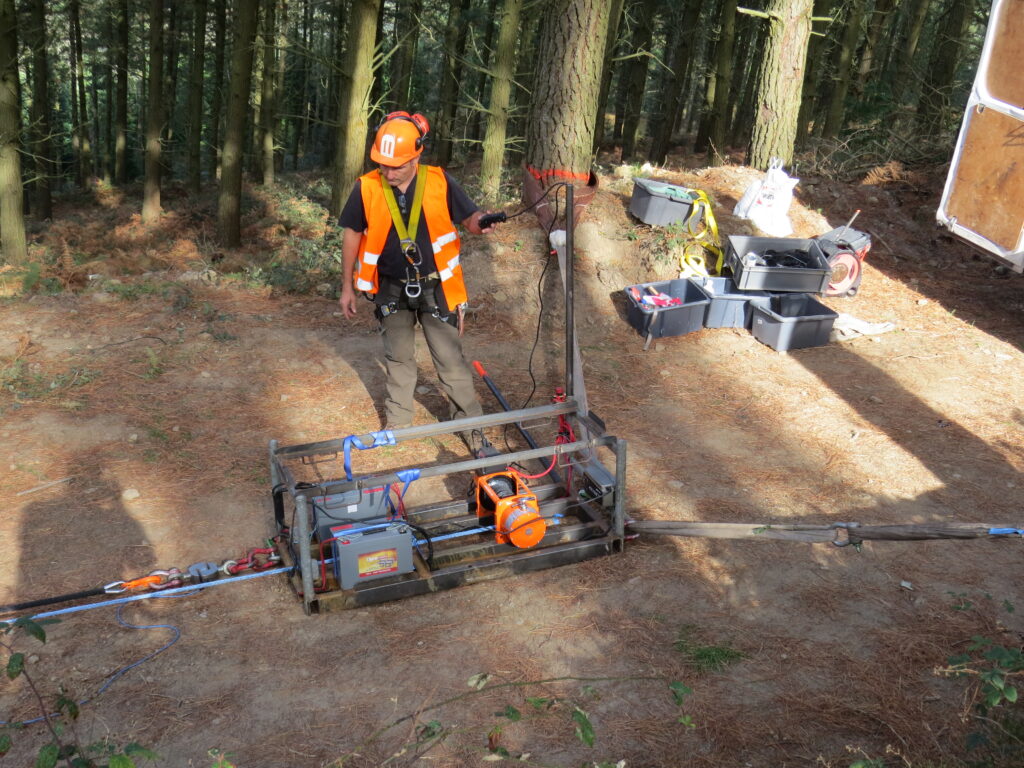
Figure 4: Customised electric winch system for tree-pulling using a remotely controlled winch from a 4×4 vehicle. Designed by Didier Garrigou INRAE, Bordeaux.
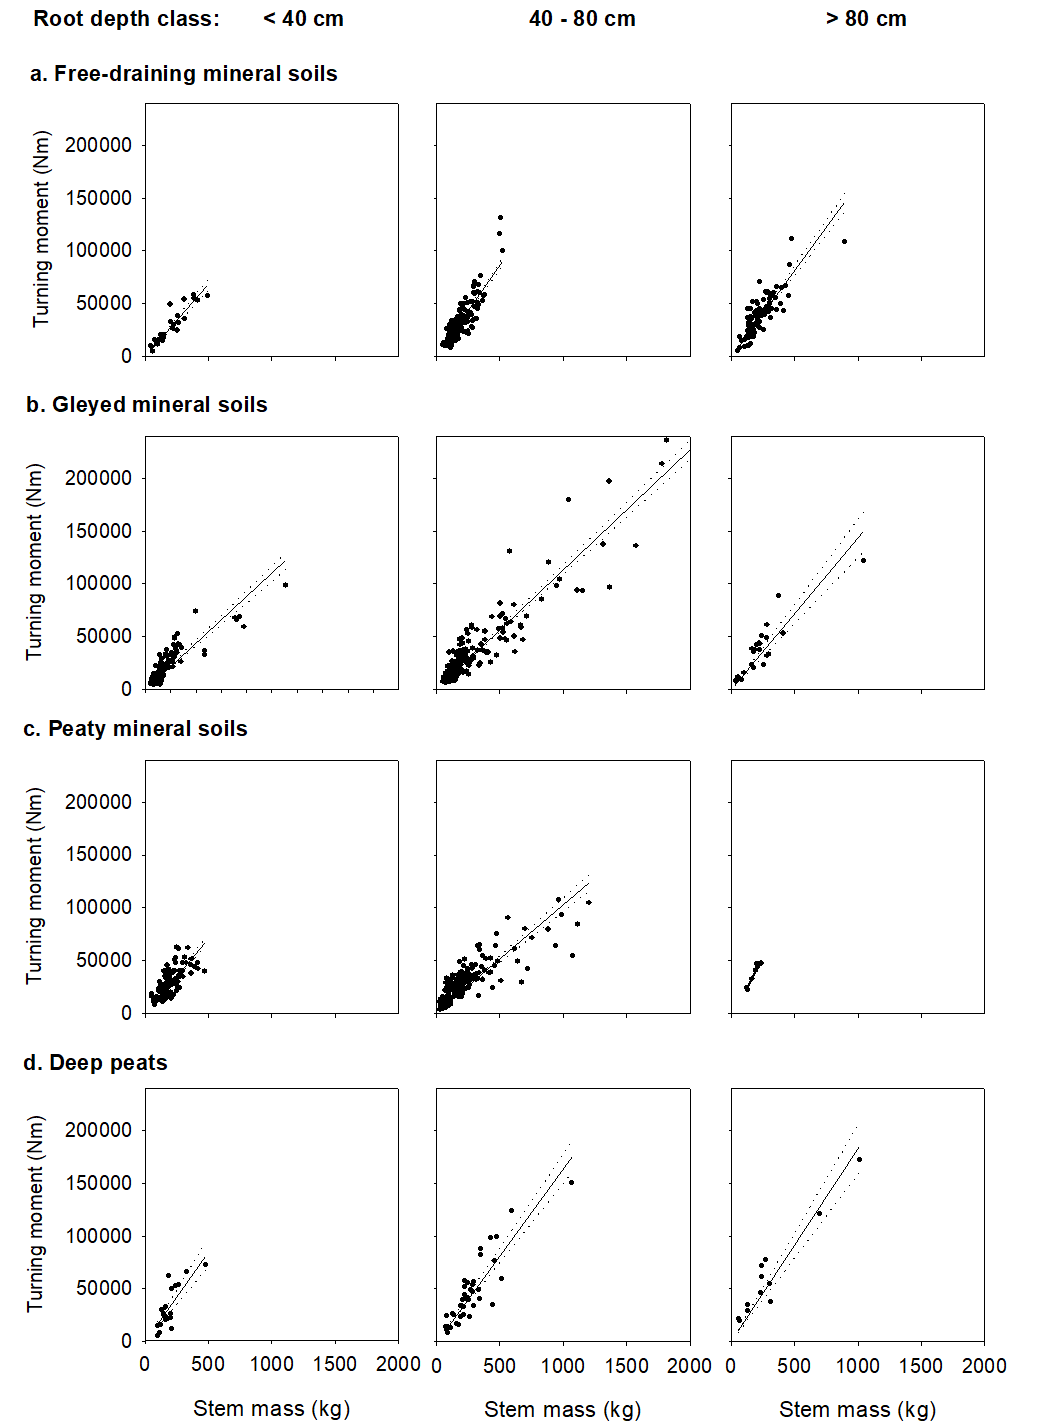
Figure 5: Regressions between stem weight and turning moment (maximum resistance to uprooting) for Sitka spruce (Picea sitchensis) on a range of soil types and rooting depths. From Nicoll et al. (2006).

Locatelli, T., Hale, S., Nicoll, B., & Gardiner, B. (2022). The ForestGALES wind risk model and the fgr R package (Vol. 1). https://www.forestresearch.gov.uk/tools-and-resources/fthr/forestgales/

Nicoll, B. C., Gardiner, B. A., Rayner, B., & Peace, A. J. (2006). Anchorage of coniferous trees in relation to species, soil type, and rooting depth. Canadian Journal of Forest Research, 36(7), 1871–1883. https://doi.org/10.1139/x06-072

Figure 1: (a) Méthode typique de traction d’arbre (A) inclinomètres fixés à la base de l’arbre et à mi-hauteur de l’arbre ; (B) cellule de charge ; (C) enregistreur de données ; (D) treuil motorisé attaché par une élingue en nylon à l’arbre d’ancrage ; (E) câble du treuil entre le treuil et une élingue en nylon sur l’arbre de traction (F) ; (G) arbre d’ancrage. (b) Mesures utilisées pour le calcul du moment critique de rotation : m, masse de l’arbre ; F, force appliquée par le treuil ; d, distance entre l’arbre d’ancrage et l’arbre de traction ; x, déplacement horizontal de l’arbre de traction ; l, hauteur du centre de masse au moment de la charge maximale ; θ1 , angle du câble du treuil par rapport à l’horizontale ; θ2 , angle de la base de l’arbre au moment de la charge maximale ; θ3 , angle de l’arbre au-dessus du point d’attache au moment de la charge maximale. D’après Nicoll et al. (2006).
Figure 2: TArrachage d’un pin radiata (Pinus radiata) dans le Pays basque espagnol. Notez les inclinomètres fixés au tronc (du côté opposé à l’arrachage pour éviter tout dommage lors de la chute de l’arbre).
Figure 3: Fixation du câble de traction à l’arbre en question à l’aide d’une élingue en nylon. Un inclinomètre est visible juste en dessous du point de traction.
Figure 4: Système de treuil électrique personnalisé pour l’arrachage d’arbres utilisant un treuil télécommandé à partir d’un véhicule 4×4. Conçu par Didier Garrigou INRAE, Bordeaux.
Figure 5: Régressions entre le poids de la tige et le moment de rotation (résistance maximale au déracinement) pour l’épicéa de Sitka (Picea sitchensis) sur une gamme de types de sol et de profondeurs d’enracinement. D’après Nicoll et al. (2006).

Locatelli, T., Hale, S., Nicoll, B., & Gardiner, B. (2022). The ForestGALES wind risk model and the fgr R package (Vol. 1). https://www.forestresearch.gov.uk/tools-and-resources/fthr/forestgales/

Nicoll, B. C., Gardiner, B. A., Rayner, B., & Peace, A. J. (2006). Anchorage of coniferous trees in relation to species, soil type, and rooting depth. Canadian Journal of Forest Research, 36(7), 1871–1883. https://doi.org/10.1139/x06-072

Figura 1: (a) Método típico de tração de árvores (A) inclinómetros fixados na base da árvore e a meia altura da árvore; (B) célula de carga; (C) registador de dados; (D) guincho motorizado ligado à árvore de ancoragem por uma corda de nylon; (E) cabo do guincho entre o guincho e uma corda de nylon na árvore de tração; (F) árvore de tração; (G) árvore de ancoragem. (b) Medições utilizadas no cálculo do momento crítico de viragem: m, massa da árvore; F, força aplicada pelo guincho; d, distância entre a árvore de ancoragem e a árvore de tração; x, deslocamento horizontal da árvore de tração; l, altura do centro de massa no momento da carga máxima; θ1 , ângulo do cabo do guincho em relação à horizontal; θ2 , ângulo da base da árvore no momento da carga máxima; θ3 , ângulo da árvore acima do ponto de fixação no momento da carga máxima. De Nicoll et al. (2006).
Figura 2: Arranque de pinheiro radiata (Pinus radiata) no País Basco. Note-se os inclinómetros fixados no tronco (no lado que não é puxado para evitar danos quando a árvore cai).
Figura 3: Fixação do cabo de tração à árvore em questão com uma funda de nylon. Um inclinómetro pode ser visto logo abaixo do ponto de tração.
Figura 4: Sistema de guincho elétrico personalizado para arrancar árvores utilizando um guincho controlado à distância a partir de um veículo 4×4. Concebido por Didier Garrigou INRAE, Bordéus.
Figura 5: Regressões entre o peso do caule e o momento de viragem (resistência máxima ao desenraizamento) para o abeto de Sitka (Picea sitchensis) numa gama de tipos de solo e profundidades de enraizamento. De Nicoll et al. (2006).

Locatelli, T., Hale, S., Nicoll, B., & Gardiner, B. (2022). The ForestGALES wind risk model and the fgr R package (Vol. 1). https://www.forestresearch.gov.uk/tools-and-resources/fthr/forestgales/

Nicoll, B. C., Gardiner, B. A., Rayner, B., & Peace, A. J. (2006). Anchorage of coniferous trees in relation to species, soil type, and rooting depth. Canadian Journal of Forest Research, 36(7), 1871–1883. https://doi.org/10.1139/x06-072

Figura 1: (a) Método típico de tracción de árboles (A) inclinómetros fijados en la base del árbol y a media altura del árbol; (B) célula de carga; (C) registrador de datos; (D) cabrestante motorizado unido mediante una eslinga de nailon al árbol de anclaje; (E) cable del cabrestante entre el cabrestante y una eslinga de nailon en el árbol de tracción (F); (G) árbol de anclaje. (b) Medidas utilizadas en el cálculo del momento crítico de giro: m, masa del árbol; F, fuerza aplicada por el cabrestante; d, distancia entre el árbol de anclaje y el árbol de tracción; x, desplazamiento horizontal del árbol de tracción; l, altura del centro de masa en el momento de la carga máxima; θ1 , ángulo del cable del cabrestante con respecto a la horizontal θ2 , ángulo de la base del árbol en el momento de la carga máxima; θ3 , ángulo del árbol por encima del punto de enganche en el momento de la carga máxima. De Nicoll et al. (2006).
Figura 2: Arranque de pino radiata (Pinus radiata) en el País Vasco español. Obsérvense los inclinómetros fijados al tronco (en el lado opuesto a la tracción para evitar daños al caer el árbol).
Figura 3: Sujeción del cable de tracción al árbol sujeto con una eslinga de nailon. Se puede ver un inclinómetro justo debajo del punto de tracción.
Figura 4: Sistema de cabrestante eléctrico personalizado para el arrastre de árboles mediante un cabrestante controlado a distancia desde un vehículo 4×4. Diseñado por Didier Garrigou INRAE, Burdeos.
Figura 5: Regresiones entre el peso del tallo y el momento de inflexión (resistencia máxima al desarraigo) para la picea de Sitka (Picea sitchensis) en una gama de tipos de suelo y profundidades de enraizamiento. De Nicoll et al. (2006).

Locatelli, T., Hale, S., Nicoll, B., & Gardiner, B. (2022). The ForestGALES wind risk model and the fgr R package (Vol. 1). https://www.forestresearch.gov.uk/tools-and-resources/fthr/forestgales/

Nicoll, B. C., Gardiner, B. A., Rayner, B., & Peace, A. J. (2006). Anchorage of coniferous trees in relation to species, soil type, and rooting depth. Canadian Journal of Forest Research, 36(7), 1871–1883. https://doi.org/10.1139/x06-072